更新日:2026年11月12日
ヒューマノイド(ヒト型ロボット、人型ロボット)は、人に近い体の形を持ち、人に合わせて作られた職場で作業することを目指すロボットです。内閣官房のAIロボティクス戦略は、ヒューマノイドを「多用途ロボット」の一つとして扱い、2040年までの国内導入の目標を掲げました。一方、国際ロボット連盟(IFR)によると、身長140cmを超えるヒューマノイドの2025年の世界の販売台数は約7,000台で、多くの用途はまだ限られています。この記事では、国の位置づけ、日本の開発の歩み、普及の現状、安全のルール、導入を検討するときの観点を順に整理します。
ヒューマノイドとは?人の職場で働く人型ロボットの要点
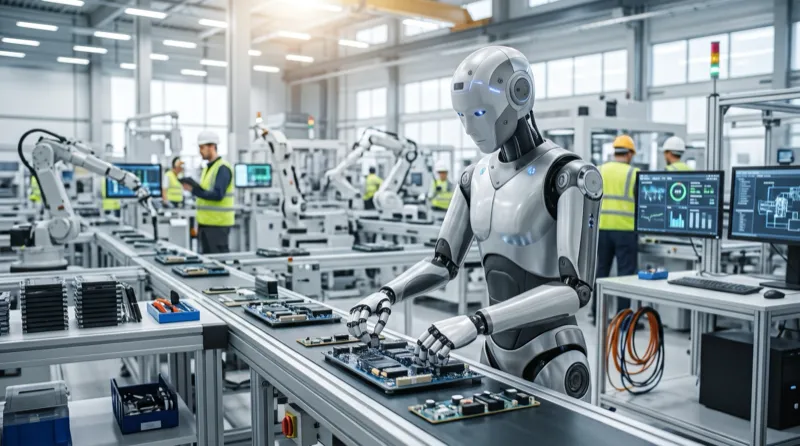
ヒューマノイドは、頭・胴・腕・脚といった人に近い体の形を持つロボットです。国際ロボット連盟(IFR)は2026年9月30日のプレスリリース「Global Sales of Professional Service Robots Surge 24%」で、ヒューマノイドを、人に似せて設計され、人のために作られた環境で動くロボットとして紹介しています。
産業技術総合研究所(産総研)は2018年9月27日の発表「人間と同じ重労働が可能な人間型ロボット試作機HRP-5Pを開発」で、人型にする利点として、体のつくりが人に近いので、職場に手を加えなくても人がしていた作業を引き継げる点を挙げています。ロボットに合わせて設備や通路を作り直すのが難しい現場ほど、この特徴が意味を持ちます。
検討を始める前に押さえておきたい点は、次の5つです。
- 国の位置づけ:内閣官房のAIロボティクス戦略(2026年3月26日決定、5月27日一部変更)は、ヒューマノイドなどの「多用途ロボット」を対象の中心に置き、2040年までに国内で1,000万台規模のAIロボットの導入を目指しています。
- 日本の開発の歩み:NEDOの解説によると、ヒューマノイドロボットの研究開発用プラットフォームを開発するプロジェクト「HRP」が1998年に始まりました。産総研の発表では、HRPシリーズは川田工業(現カワダロボティクス)などの民間企業と産総研が協力して開発しています。
- 普及の現状:IFRによると、2025年に世界で販売された身長140cm超のヒューマノイドは約7,000台です。用途の多くは特定の作業に限られ、人による遠隔操作を必要とする場合も多いとされています。
- 安全のルール:厚生労働省は、労働安全衛生規則第150条の4について、産業用ロボットと人が協働作業をできる条件を2013年の通達で明確にしました。国のロードマップは、AIロボットを使う作業の安全規制・安全基準の整理を課題に挙げています。
- 導入の検討:AIロボティクス戦略は、当面の導入を「見廻る」「モノを動かす」といった動作を中心に進めるとしています。自社でも、搬送や荷の積み下ろしなどの作業から候補を探すのが現実的です。
担当者への指示の例
経営層がこの記事の内容をもとに担当者へ指示を出すなら、次の一文が出発点になります。「人が体を使っている作業を工程ごとに書き出し、ヒューマノイドに限らず、どの形のロボットなら置き換えられるかを比べて報告してほしい」。人の形が必要かどうかは、作業と現場の条件を並べてから判断する方が、技術の話題から入るより検討が進みます。以下の章では、その判断に使う事実を順に確かめます。
担当者と一緒に話を聞くなら、HRPシリーズの開発に携わってきたカワダロボティクスが、12月10日(木)に講演「『人と働く』ヒト型ロボット、実用化の最前線! 四半世紀の開発・現場導入から見た今とこれから」を行います(第8章で紹介します)。
国の戦略は、ヒューマノイドを「多用途ロボット」の一つに位置づけている
ヒューマノイドを含むロボットについて、国の方針をまとめた文書が、内閣官房に置かれたAIロボティクスに関する関係府省連絡会議が2026年3月26日に決定し、5月27日に一部を変更した「AIロボティクス戦略」です。
同戦略は、AIの進化によってヒューマノイドなどの多用途ロボットが実現する可能性が高まり、米国と中国を中心に研究開発や量産への投資が急に増えていると現状を整理しています。そのうえで、日本が産業用ロボットで培ってきた強みを生かせる好機である一方、対応が遅れれば産業用ロボットでの競争の優位にも悪い影響が及ぶおそれがあると述べています。
戦略の対象は、特定の作業に限らない「多用途ロボット」
AIロボティクス戦略は、対象の中心を「多用途ロボット」と定めています。同戦略によると、多用途ロボットとは、二足・四足・台車型などの移動ロボットや、移動と作業(ロコモーションやマニピュレーション)を組み合わせて使う自律制御型のロボットを指し、屋内外のさまざまな環境での実装を想定しています。
この定義では、二足歩行のヒューマノイドは多用途ロボットの一つの形です。四足や台車型の移動ロボットも同じ枠に入ります。国の政策を追うときは「ヒューマノイド」だけでなく「多用途ロボット」という言葉で探すと、関係する施策を見落としにくくなります。
2040年の目標と、製造業・物流を含む18分野
AIロボティクス戦略の概要によると、目標は3つです。国際競争力の面では、2040年に世界シェアの3割超を獲得し、20兆円規模の市場を得ること。社会実装の面では、分野ごとの「AIロボティクス実装ロードマップ」に基づき、2040年までに国内へ1,000万台規模のAIロボットを導入すること。3つ目は、日本の持続的な経済成長と社会課題の解決への貢献です。
同戦略が対象とする18分野には、製造業(多品種少量生産)と物流(倉庫・輸配送)が含まれます。ほかに造船、建設・土木、建築、インフラ保守、小売、医療、介護、農業などが並びます。ここでの台数はAIロボット全体の目標で、ヒューマノイドだけの台数ではありません。
人工知能基本計画も、人と協働する自律型ロボットに触れている
2026年7月14日に閣議決定された内閣府の「人工知能基本計画」も、現実世界を理解して物理的な行動を生み出すフィジカルAIについて、自動運転や工場・インフラの管理、人との協働を実現する自律型ロボットなどの開発と導入を進めると記しています。同計画は、ロボット基盤モデルの開発力を高めるため、フィジカルAI基盤モデルを国内で開発するとしています。
AIがロボットの体を動かす技術としてのフィジカルAIの全体像は、フィジカルAI 活用とは?製造・物流での人手不足対策と現場改革のポイントを解説で整理しています。
日本のヒト型ロボット開発は、1998年に始まった国の事業HRPと、その後のHRPシリーズの歩みがある

日本のヒト型ロボットの研究開発には、1998年に始まった国のプロジェクトHRPと、その後に産総研と民間企業が開発を続けたHRPシリーズの歩みがあります。NEDOの解説記事「『ロボット』知っておきたい基礎知識」によると、NEDOは1998年に、ヒューマノイドロボットの研究開発用プラットフォームと、それを使ったアプリケーションを開発する「人間協調・共存型ロボットシステム研究開発」プロジェクト(HRP)を立ち上げました。
HRPは5年間の事業でした。同記事によると、最初の2年で人間型ロボットHRP-1を含む研究用の共通基盤を作り、残りの3年はその基盤を使って5つの分野で応用研究を行い、その中で人間型ロボットHRP-2が開発されています。産総研の2002年3月19日の発表も、HRPを経済産業省が1998年から5か年計画で実施したプロジェクトと説明しています。
HRP-2とHRP-4:民間企業と産総研が役割を分けて開発
産総研の2002年3月19日の発表「働く人間型ロボットHRP-2プロトタイプを開発」によると、HRP-2のプロトタイプは川田工業と産総研が民間企業と共同で開発し、身長154cm、バッテリーを含む体重58kg、腰の2軸を含む30の自由度を持っていました。同発表は、応用事例の研究を通じて、仕事をこなす人型ロボットが実現できることを示すのがHRPの狙いだと位置づけています。
2010年9月15日の産総研の発表「働く人間型ロボット研究開発用プラットフォームHRP-4を開発」では、川田工業がロボット本体のハードウェアを、産総研が動作を制御するソフトウェアを開発しました。HRP-4は身長151cm、体重39kg、34の自由度を持ち、大学や研究機関の研究開発用に提供される計画でした。
同発表によると、HRP-4は人と安全に一緒に働けるよう、従来のHRPシリーズより小さく軽く作られました。関節のモーターはすべて出力80W以下で、同発表はこれを安全面を考えた設計と説明しています。
HRP-5P:重労働の代替を目指した試作機
産総研の2018年9月27日の発表によると、HRP-5Pは、人間の重労働や危険な環境での作業を自律的に代替することを目指した試作機です。身長182cm、体重101kgで、建築現場の代表的な重労働である石膏ボードの施工を自律的にこなすことを実現しました。
同発表が開発の背景に挙げる事情は2つあります。一つは、建設業をはじめ多くの業種で、今後の人手不足が深刻になる見込みであることです。もう一つは、建築現場や航空機・船舶の組立のように大きな構造物を扱う現場では、職場をロボット向けに作り替えることが難しく、ロボットがなかなか使われていないことです。同発表には、産総研が川田工業(現カワダロボティクス株式会社)をはじめとする複数の民間企業と協力してHRPシリーズを開発してきたことも記されています。
世界の販売台数はまだ年に約7,000台で、普及はこれから
ヒューマノイドは報道で取り上げられる機会が多い一方、実際に売れている台数はまだ多くありません。国際ロボット連盟(IFR)の2026年9月30日のプレスリリースによると、2025年に世界で販売された身長140cmを超えるヒューマノイドは約7,000台です。これらは研究開発や娯楽以外の、商業・業務の用途を想定したロボットです。
同プレスリリースによると、現時点の用途の多くは特定の作業に絞られており、人が遠隔で操作する場合も多くあります。
IFRが挙げる普及の課題
IFRの同プレスリリースが普及の妨げとして挙げる点を、この記事の後半で使う観点に当てはめると、次のようになります。安全の面では、安全規格がまだ整っていないこと。費用の面では、作業を覚えさせる訓練と保守にお金がかかること。事業の面では、特に産業用途で採算の見通しを立てにくいことです。
IFRが2026年9月24日に開いた年次統計「World Robotics 2026」の記者会見の発表資料によると、IFRが把握しているヒューマノイドのメーカーは世界で174社にのぼり、その半数超が中国の企業です。同資料は、ヒューマノイドがまだ研究室から試験導入へ移る手前の段階にあるとも述べています。
実演と現場への導入を分けて見る
IFRの資料が示すとおり、ヒューマノイドの多くは、まだ試験導入の手前か、特定の作業に限った段階にあります。自社で検討するときは、ある作業ができることと、その作業を自社の現場で、決まった時間内に、安全に、採算の合う費用で続けられることを分けて確かめる必要があります。
この区別は、後の章で扱う安全のルールと費用の考え方にもつながります。製品を比べる前に、自社の作業でどこまでを求めるのかを決めておくと、メーカーや販売会社との話がかみ合いやすくなります。実演と現場への導入の違いを、ヒト型ロボットを現場に入れてきた企業の側から聞ける機会として、第8章でカワダロボティクスの講演を紹介しています。
期待の背景には、製造と物流の人手不足がある

AIロボティクス戦略は、人口減少と少子高齢化による構造的な人手不足を背景に、多用途ロボットの導入ニーズが幅広い産業で高まると見込んでいます。現場の数字を見ると、厚生労働省が掲載している「2026年版 ものづくり白書 概要」によると、製造業の就業者数は2024年の1,046万人から2025年は1,033万人とわずかに減りました。
同概要によると、中小企業の製造業の従業員数過不足DIは2025年にマイナス17.9で、新型コロナウイルス感染症が広がる前の2019年に近い水準の不足感に戻っています。
厚生労働省の「令和8年版 労働経済の分析」によると、2025年は全産業で企業の人手不足感が高止まりしており、製造業より非製造業で強く、特に「建設」「運輸・郵便」「宿泊・飲食サービス」で高い水準です。企業規模別では、2025年は特に中堅企業と中小企業で人手不足感が強まりました。
物流では、人手不足を理由とする倒産も増えている
AIロボティクス戦略の別紙「各分野別のAIロボティクス実装ロードマップ」(2026年8月28日一部変更)は、物流を、労働の負荷や時間の面で厳しい環境にある労働集約型の産業の一つとし、人手不足による倒産が2025年に52件と過去最多で、全業界で2番目に多かったと記しています。
同ロードマップは、物流ではすでに開発や導入が始まっている作業も多いものの、業界全体での社会実装には至っていないとしています。導入が限られている理由として、複数台の導入が必要になる場合が多いことと、システムとの連携や保守の費用が比較的高いことを挙げています。
製造業では、設備や工程の作り直しが導入の壁になっている
同ロードマップは、多品種少量生産の製造業について、品種を変えるたびに段取り替えや治具の調整が発生すると整理しています。ロボットで自動化するには、設備を買うだけでなく工場のレイアウトや工程も自動化に合う形に見直す必要があり、設備や生産ラインを改造する費用が高いために投資が見合いにくいことを課題に挙げています。
そのうえで同ロードマップは、中長期の技術課題の一つとして、多用途ロボットの導入による自動化費用の低減を挙げています。組み立てる対象に合わせて動作を柔軟に自動生成できるロボットを使い、導入するロボットの台数を減らして、組立工程を自動化しても採算が合う状態を目指すという考え方です。第3章で見た産総研の説明と同じく、現場を作り直さずに使えることが、人の形をした多用途ロボットに期待されている点です。
いまの設備を動かしているPLC(シーケンサー)の役割は、「PLCとは?シーケンサーの仕組み・ラダー図と、工場のDX・AIでの役割」で整理しています。
人の近くで動かすには、労働安全衛生規則と通達の条件を確かめる
ヒューマノイドに限らず、ロボットを人の近くで動かすときは、国内の法令と、その運用を示した通達が関わります。ここでは、各資料が示している内容をそのまま整理します。
労働安全衛生規則第150条の4と、2013年の通達
労働安全衛生規則第150条の4は、事業者が産業用ロボットを運転する場合に、ロボットに接触することで労働者に危険が生ずるおそれのあるときは、さく又は囲いを設けるなど、危険を防止するために必要な措置を講じなければならないと定めています。
厚生労働省のリーフレット「産業用ロボットと人との協働作業が可能となる安全基準を明確化しました。」(平成25年12月)によると、この規定の対象は定格出力が80Wを超える産業用ロボットです。同リーフレットは、人との協働作業ができるかどうかがはっきりしていなかったため、平成25年12月24日付の通達(基発1224第2号)で安全基準を明確にしたと説明しています。
同リーフレットが示す条件は2つです。一つは、リスクアセスメントに基づく措置を実施し、ロボットに接触して労働者に危険が生ずるおそれがなくなったと評価できる場合で、評価の結果は記録して保管するよう求めています。もう一つは、ISO 10218-1:2011とISO 10218-2:2011に沿って設計・製造・設置され、技術ファイルと適合宣言書が作られた産業用ロボットを、使用条件に沿って適切に使う場合です。
リーフレットが挙げているのは2011年版の規格です。メーカーに確かめるときは、製品が沿っている規格の名前と版をあわせて確かめておくと、通達の条件と照らし合わせやすくなります。
国のロードマップは、AIロボットの安全ルールの整理を課題に挙げている
AIロボティクス実装ロードマップは、製造業と物流のどちらについても、主な制度の課題として次の点を挙げています。定格出力80W以下のものを除く産業用ロボットで、労働者に危険を生ずるおそれがあるものには柵や囲いなどの措置が必要であり、この規制の在り方を含めて、機械の自律運転・遠隔運転の安全規制・安全基準が必要であること。
そして、AIロボットを使った作業についても安全規制・安全基準の整理が必要であることです。
同ロードマップによると、労働安全衛生法については、自律運転・遠隔運転を行う機械を使う作業ごとに、必要な安全の義務や技能の要件、機械の技術水準について検討すべき項目を専門家の検討会で整理しており、その結果を踏まえてAIロボットを含む機械ごとの措置を検討するとしています。厚生労働省の検討会の動きは、無人搬送車を例にAMR(自律走行搬送ロボット)とは?AGVとの違い・費用・選び方でも紹介しています。
ルールは見直しの途中にあるため、検討を進めながら最新の資料を確かめる必要があります。
導入を検討するときは、作業・環境・安全・費用の4つで整理する
ここからは、これまでの章の事実をもとに、ヒューマノイドの導入を検討するときの観点を記事の枠組みとして整理します。製品ごとの機能や価格はメーカーや機種によって異なるため、この章では特定の製品の性能を前提にせず、自社で確かめる項目を示します。
作業:国の戦略が先に進めるとした作業から候補を探す
AIロボティクス戦略の本文は、当面は「見廻る」「モノを動かす」といった、比較的実装しやすい動作を中心に進めるとしています。多くの市場で共通する代表的な作業として、点検(屋外・半屋外、屋内)、搬送(屋外・半屋外、屋内)、清掃、入出荷・パレタイズ、ハンドリング、溶接・塗装・加工の8つを選んでいます。一方、技術開発や費用の面でハードルが高い「指作業」などは、中長期の課題としています。
同戦略の別紙のロードマップは、製造業(多品種少量生産)で2030年に16万台、2040年に221万台、物流(倉庫・輸配送)で2030年に8万台、2040年に160万台のAIロボットの導入を目標にしています。これもAIロボット全体の目標です。自社の検討でも、まず搬送や荷の積み下ろしのような体を使う単純な作業を候補にし、細かな手作業は後の段階で考えるのが、国の見通しに沿った進め方です。
環境:人の形が必要かを、ほかの形のロボットと比べる
AIロボティクス戦略の定義では、多用途ロボットには二足のヒューマノイドのほか、四足や台車型の移動ロボットも含まれます。床が平らで通路が広い現場なら、車輪で動くロボットや、AMR(自律走行搬送ロボット)と協働ロボットの組み合わせで足りる場合もあります。人と同じ空間で作業を分担する協働ロボットの安全の条件と導入の進め方は、協働ロボットとは?産業用ロボットとの違い、安全柵を省ける条件、導入の進め方で整理しています。
人の形が意味を持つのは、階段や段差がある、人の背の高さに合わせた棚や設備をそのまま使いたい、作業ごとに場所を移る必要がある、といった条件がそろう現場です。候補の作業ごとに、床と通路、扱う物の大きさと重さ、使う道具や設備の高さを書き出しておくと、人の形が必要かどうかを比べやすくなります。
安全:リスクアセスメントの進め方を先に決める
厚生労働省のリーフレットによると、産業用ロボットについては、リスクアセスメントにより危険のおそれがなくなったと評価できる場合などに協働作業ができます。一方、AIロボティクス実装ロードマップは、AIロボットを使う作業の安全規制・安全基準の整理を課題に挙げています。
このため、導入を検討する段階で、誰がどの資料をもとにリスクアセスメントを行うか、評価の結果をどう記録するかを決めておく必要があります。メーカーには、製品がどの規格に沿って作られているか、技術ファイルや適合宣言書があるかを確かめておくと、社内での評価を進めやすくなります。
費用:本体価格だけでなく、教示・連携・保守の範囲をそろえて比べる
IFRのプレスリリースは訓練と保守の費用の高さを普及の課題に挙げ、AIロボティクス実装ロードマップは物流でのシステム連携と保守の費用の高さを導入が限られる理由に挙げています。ヒューマノイドの費用を考えるときは、本体の価格だけでなく、作業を教える手間、既存のシステムや設備との連携、保守、安全対策の費用まで含めて見積もりの範囲をそろえることが欠かせません。
複数の提案を比べるときは、同じ作業、同じ稼働時間、同じ範囲の付帯作業を前提に見積もりを依頼すると、差が読み取りやすくなります。補助制度を使う場合は、対象になる製品の区分や受付の期間を、それぞれの制度の公式ページで確かめておく必要があります。
講演の紹介:「人と働く」ヒト型ロボット、実用化の最前線
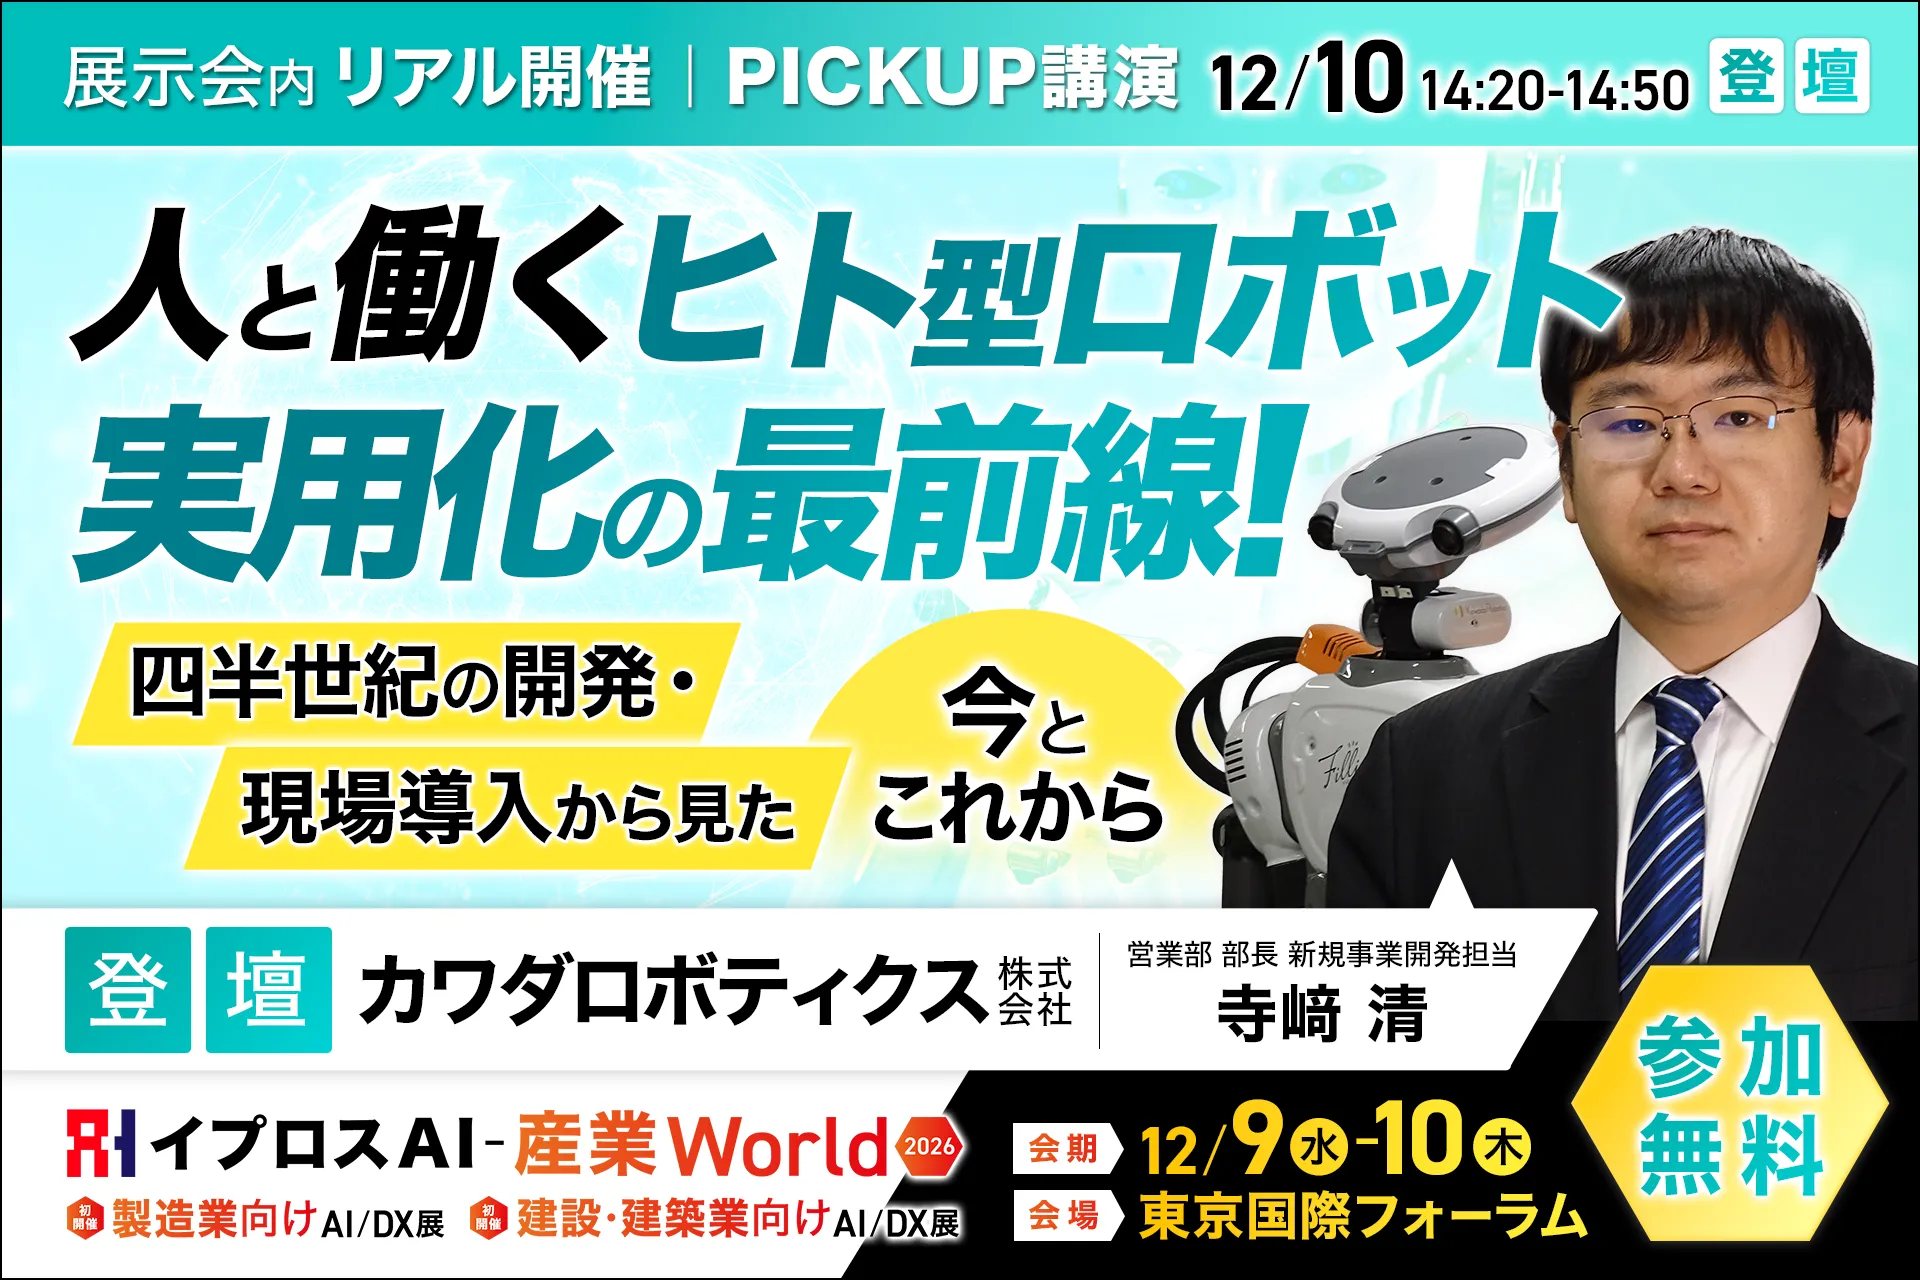
2026年12月9日(水)〜10日(木)に東京国際フォーラムで開催する「イプロスAI - 産業World 2026」では、2日目の12月10日(木)14:20〜14:50にC会場で、カワダロボティクス株式会社 営業部 部長 新規事業開発担当の寺﨑清氏による講演「『人と働く』ヒト型ロボット、実用化の最前線! 四半世紀の開発・現場導入から見た今とこれから」が行われます。
講演の紹介によると、同社は労働力不足という社会課題の解決を目指し、四半世紀にわたってHRPやNEXTAGEなど、人と一緒に働くヒト型ロボットの開発と現場への導入に取り組んできました。講演では、働くヒューマノイドの開発がどのように始まり、実際の現場でどう活用されてきたのか、その歩みと事業の展開を紹介し、これまでの開発と導入から見えてきたことを踏まえて、人と一緒に働くヒト型ロボットの今後の可能性と展望を伝える予定です。
第3章で見たとおり、川田工業(現カワダロボティクス)は、産総研とともにHRPシリーズの開発に携わってきました。第3章で紹介したHRP-2とHRP-4は研究開発用のプラットフォーム、HRP-5Pは試作機でした。これに対し、この講演は、人と一緒に働くヒト型ロボットを実際の現場へ導入してきた経験を扱います。
第4章で分けて考えた「実演」と「現場への導入」のうち、後者を開発した側から聞ける内容です。
登壇者の経歴には、ヒト型ロボットを使った協働安全規格の認証業務を担当したことが記されています。講演ページでは、協働安全規格など導入時の要点を知りたい方や、製造・物流の現場の省人化を検討している方に向けた講演とされています。第6章と第7章で整理した安全の確かめ方を、自社の検討に当てはめるときの参考になります。
ヒト型ロボットの開発と現場導入の歩みを、講演で直接聞く。
12月10日(木)14:20〜14:50の講演のほか、会場のフィジカルAI/ロボットゾーンでは、AMRや協働ロボットなど、ほかの形のロボットを扱う企業の展示も見られ、第7章の比較に役立ちます。来場は無料で、事前の登録が必要です。
まとめ
ヒューマノイド(ヒト型ロボット)は、人に近い体の形を生かし、人のために作られた現場を作り直さずに作業することを目指すロボットです。国のAIロボティクス戦略はヒューマノイドを多用途ロボットの一つに位置づけ、2040年までに国内で1,000万台規模のAIロボットの導入を目標にしています。NEDOと産総研の資料によると、日本では1998年に始まったHRPのあとも、HRPシリーズの開発が続いてきました。
一方、IFRによると、身長140cmを超えるヒューマノイドの2025年の世界の販売台数は約7,000台で、用途の多くはまだ限られています。安全の面では、AIロボティクス実装ロードマップがAIロボットを使う作業の安全規制・安全基準の整理を課題に挙げています。いま取り組めるのは、人が体を使っている作業を書き出し、作業・環境・安全・費用の4つの観点で、ヒューマノイドとほかの形のロボットを比べることです。
最新の動きは、ヒト型ロボットの開発と現場導入に携わってきた企業の講演で確かめると、自社の検討に生かしやすくなります。
関連ナレッジ記事
フィジカルAI 活用とは?製造・物流での人手不足対策と現場改革のポイントを解説
フィジカルAI 活用は、デジタル空間のAI知能をロボットや制御システムと組み合わせ、製造・物流の現場で直接アクションを実行する技術体系です。人手不足対策からデジタルツインを使った導入検証、組織変革まで、現場DXの実践ロードマップを解説します。
IIoTとは?デジタルツインによる製造業DXと意思決定変革を解説
IIoTとデジタルツインが製造現場の収益性をいかに向上させるかを詳説。予知保全によるダウンタイム削減、仮想試作による開発コスト効率化、組織変革のポイント、具体的なROI試算シナリオまで、経営層が知るべき次世代の製造戦略を解説します。
AMR(自律走行搬送ロボット)とは?AGVとの違い・費用・選び方
AMR(自律走行搬送ロボット)とAGVの違いを、JISの無人搬送車の分類(自律移動式と経路誘導式)を紹介した厚生労働省の検討会資料をもとに整理します。安全規格と法令の状況、費用の見積もり方、導入前に確かめる現場の条件と進め方まで、物流・製造の現場で選ぶときの判断材料をまとめました。
この記事に関連する課題
「現場の知能」をデジタルで同期させ、変幻自在な生産基盤を構築する
フィジカルAIとデジタルツインを融合させたスマートファクトリーの高度化戦略を詳説。リアルタイム最適化によるROI最大化の具体策と導入ステップ、Industry 5.0への展望を提示します。
歩行と入力をゼロにし、限られた人員で出荷能力を最大化する
物流現場の人手不足を解消するフィジカルAI(AMR、音声AI)の導入戦略を詳説。ピッキング効率の向上と現場負担の軽減を実現する具体策、ROIの考え方、導入ステップを提示します。
【免責事項】掲載されている全ての製品名又はサービス名は、各社の登録商標又は商標です。本記事に掲載されている情報の利用に際して利用者が何らかの損害を被ったとしても、株式会社イプロスは、いかなる民事上の責任を負うものではありませんので、ご了承ください。
本記事は公開時点の各種認証制度・業界規格の運用基準に基づいて作成されたものです。各認証機関やガイドラインの改定により、実務上の要件や解釈が変更される場合があります。最新情報は各公式発表・認証機関サイト等をご確認ください。